Устройство промышленных роботов
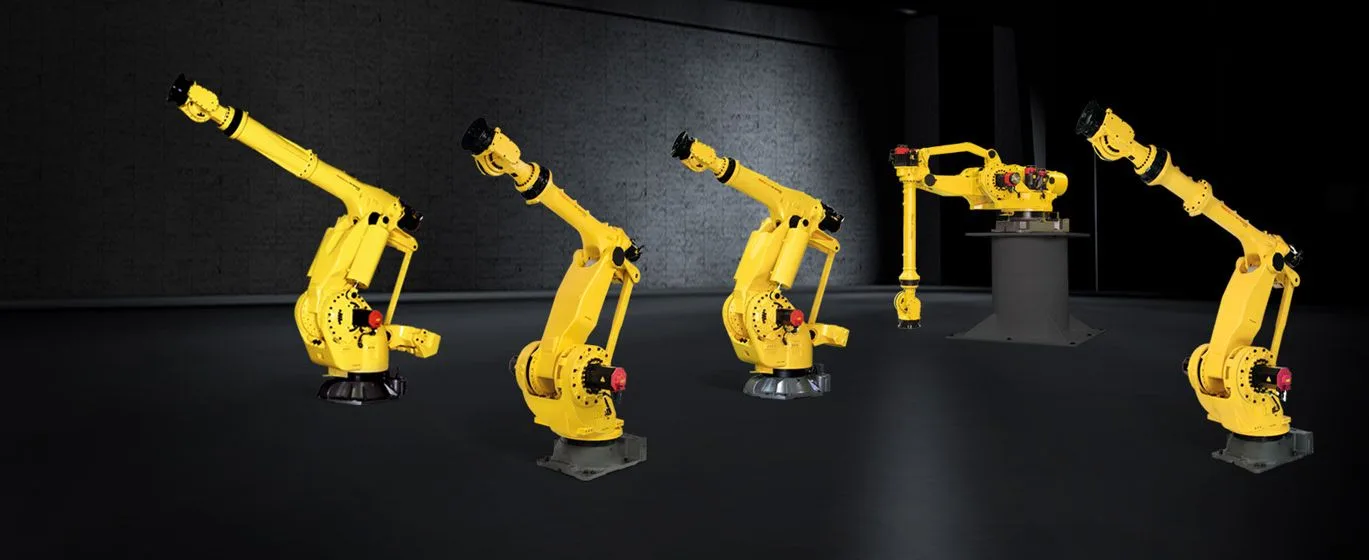
Устройство современных промышленных роботов довольно сложно. Этим объясняется то, что производители выполняют их обслуживание и ремонт практически всегда сами.
Устройство промышленного робота может быть различным в зависимости от типа робота: шарнирный робот, дельта робот или SCARA робот. Рассмотрим схему промышленного робота на примере шарнирного робота. Упрощенно робот состоит из следующих компонентов:
- блока управления с пультом;
- опорной конструкции;
- привода руки манипулятора;
- руки манипулятора;
- запястья манипулятора;
- захватного устройства.
Компоненты робота-манипулятора соединяются с помощью суставов (обычно от 4-х до 6). Каждый элемент представляет собой полую металлическую конструкцию с проложенными внутри коммуникациями. Каждое сочленение робота приводится в движение при помощи шаговых двигателей, которые позволяют частям робота перемещаться очень точно, при этом одинаково точно независимо от количества циклов.
Исполнительный механизм робота манипулятора представляет собой открытую кинематическую цепь, звенья которой последовательно соединены собой и обладают, как правило, одной степенью свободы. Подвижность робота определяется сочетанием и взаимным расположением сочленений, при это условно сочленения подразделяются на две группы: выполняющие транспортную функцию, предназначенные для вывода манипулятора в нужную позицию, и выполняющие ориентирующую функцию, отвечающие за ориентацию рабочего органа.
На конце манипулятора промышленного робота устанавливается исполнительный (рабочий) орган. В качестве рабочего органа чаще всего выступает захват или иной специализированный инструмент. Как уже было сказано выше, самым распространенным видом исполнительного органа является схват, предназначенный для захвата и перемещения груза. Подробнее о захватах для промышленного робота вы можете прочитать по ссылке.
В общем виде все захватные устройства подразделяются на схватывающие, поддерживающие и удерживающие.
В качестве рабочего органа промышленного робота могут использоваться сварочные клещи, пульверизатор, фреза, дрель, нож, сварочная головка, отвертка и т.д.
Приводы промышленных роботов предназначены для приведения в движение звеньев манипулятора и бывают: электрические, гидравлические и пневматические. Об электрических приводах промышленных роботов мы немного сказали выше. Скажем еще, что электрические приводы роботов являются наиболее распространенными ввиду своей точности. Гидравлические приводы промышленных роботов обеспечивают большее усилие и быстродействие, однако они устанавливаются лишь на роботах очень большой грузоподъемности. Пневматические приводы не обладают большими развиваемыми усилиями и применяются на небольших роботах, когда необходимо обеспечить высокую скорость работы.
Следует отметить что механизмы промышленных роботов всех основных производителей обладают высокой износоустойчивостью, обеспечивая ресурс работы до обслуживания в несколько тысяч часов и более.
Контроллеры промышленного робота состоят из блока управления и пульта управления. Блок управления предназначен для управления роботом, при этом он может одновременно управлять несколькими роботами. Пульт управления предназначен для программирования робота или оперативного внесения изменений в его работу.
Если у вас есть какие-либо вопросы по устройству (схеме) промышленного робота вы всегда можете обратиться к специалистам компании АЛЬФА ИНЖИНИРИНГ. Мы будем рады проконсультировать вас по всем вопросам работы промышленного робота и в случае необходимости выполним внедрение робототехнической ячейки на базе роботов FANUC «под ключ».


