Робототехнический комплекс для паллетирования гиперпрессованных кирпичей на технологические поддоны
· Производство строительных материалов

Робототехнический комплекс (РТК) «ROBOMATIC M-900iB/360» предназначен для выполнения в автоматическом режиме процесса укладки гиперпрессованных кирпичей (ГПК) на технологические поддоны для дальнейшей обработки.
Робототехнический комплекс (РТК) «ROBOMATIC M-900iB/360» предназначен для выполнения в автоматическом режиме процесса укладки гиперпрессованных кирпичей (ГПК) на технологические поддоны для дальнейшей обработки.
Принцип работы
Процесс укладки включает следующие этапы:
- Забор ГПК из пресса роботом-манипулятором FANUC М-900iB/360 при помощи пневмомеханического захватного устройства.
- Перемещение ГПК к месту укладки. В процессе перемещения кирпичи в захватном устройстве сдвигаются, формируя готовую часть слоя для укладки
- Укладка ГПК на один из двух технологических поддонов согласно шаблону раскладки. Стандартно на поддон укладывается 6 слоев ГПК, каждый из которых состоит из 4 рядов по 10 кирпичей в каждом. После окончания укладки выдается сигнал о готовности поддона с продукцией (зеленый свет).
- Забор готового технологического поддона при помощи вилочного погрузчика
- Установка на место загрузки пустого поддона и подтверждение его готовности. Над местом укладки загорается запрещающий сигнал (красный свет), после чего цикл укладки повторяется.
Комплект поставки
| Робот-манипулятор FANUC M-900iB/360 | 1 |
| Контроллер робота FANUC R-30iB Plus | 1 |
| Шкаф управления РТК | 1 |
| Захватное устройство для перемещения ГПК | 1 |
| Набор пневматических комплектующих (блок подготовки воздуха, пневмоклапаны, пневмошланги и пр.) | 1 |
| Набор электрических комплектующих (сигнальную колонна со звуковым модулем, кнопочные посты, светофоры, кабели и пр.) | 1 |
Состав комплекса
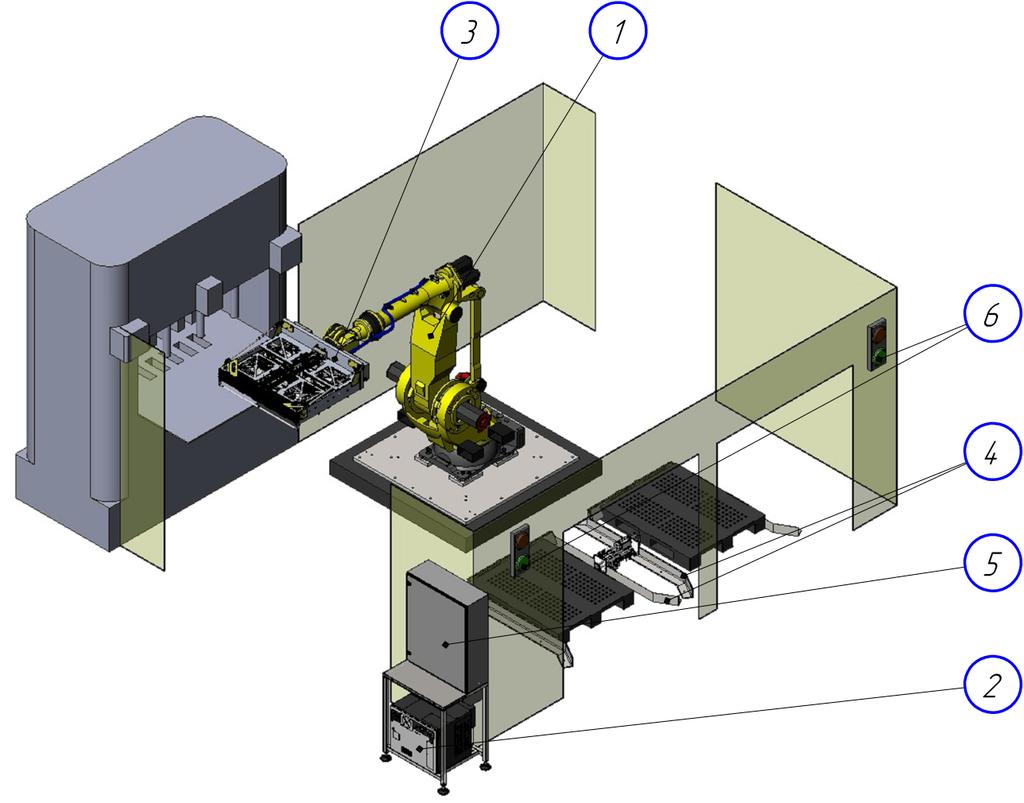
| 1 | Робот-манипулятор FANUC M-900iB/360 | 1 шт |
| 2 | Контроллер манипулятора FANUC R-30iB Plus | 1 шт |
| 3 | Захватное устройство для перемещения кирпичей | 1 шт |
| 4 | Позиционеры для технологических поддонов | 1 шт |
| 5 | Шкаф управления РТК | 1 шт |
| 6 | Система индикации РТК | 1 компл. |
Робот-манипулятор FANUC M-900iВ/360
Робот-манипулятор с шестью степенями свободы. Осуществляет перемещение ГПК при помощи захватного устройства, установленного на фланце 6-ой оси.
| Промышленный робот FANUC M-900iB/360 | Параметр | Значение | |
| Модель манипулятора | FANUC M-900iB/360 | ||
| Количество степеней свободы | 6 | ||
| Максимальная грузоподъемность, кг | 360 | ||
| Повторяемость, мм | ± 0,1 | ||
| Вес механической части, кг | 1540 | ||
| Радиус досягаемости, мм | 2655 | ||
| Угол поворота оси, градус | J1 | 370 | |
| J2 | 151 | ||
| J3 | 224 | ||
| J4 | 720 | ||
| J5 | 250 | ||
| J6 | 720 | ||
| Угловая скорость оси, градус/с | J1 | 110 | |
| J2 | 105 | ||
| J3 | 100 | ||
| J4 | 110 | ||
| J5 | 110 | ||
| J6 | 180 | ||
| Класс защиты от пыли и влаги | корпус - IP54, запястье – IP67 |
Контроллер манипулятора FANUC R-30iB Plus
Осуществляет управление роботом-манипулятором FANUC M-900iB/360 согласно заданной программе. Комплектуется пультом управления iPendant, используемым для составления и редактирования программ, а также для ручного управления роботом.
| Контроллер промышленного робота FANUC R-30iB Plus | Параметр | Значение |
| Модель контроллера | FANUC R-30iB Plus | |
| Максимальное количество контролируемых осей | 40 | |
| Вес контроллера, кг | 120 | |
| Габаритные размеры, ДхШхВ, мм | 600х500х470 | |
| Длина кабеля пульта управления, м | 10 | |
| Параметры электропитания | 3 фазы, перем. ток 380В / 50 Гц | |
| Подключаемая электрическая мощность, кВт (с учетом механической части) | 15 | |
| Средняя потребляемая электрическая мощность, кВт (с учетом механической части) | 3 | |
| Класс защиты от пыли и влаги | IP54 |
Захватное устройство для перемещения кирпичей
Преимущества
Надежное сжатие, исключающее падение кирпичей.
Аккуратный захват кирпичей без их повреждения.
Уменьшенная общая масса схватывающего устройства за счет использования в конструкции рамы алюминиевого профиля.
Продуманная и надежная конструкция с минимумом возможных поломок.
В схвате используются пневмоприводы как с воздушным демпфированием, так и без. Демпфирование предназначено для обеспечения плавности работы пневматических приводов в конечных точках.
Компьютерный расчет прочностных характеристик и компьютерное моделирование работы (с учетом динамических нагрузок) гарантирует продолжительный срок эксплуатации захватного устройства.
Удобное электрическое подключение через разъем руки робота.
Видео: Паллетирование гиперпрессованных кирпичей промышленным роботом FANUC
Видео
